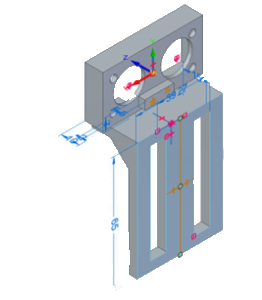
De behuizing (1ste ontwerp)
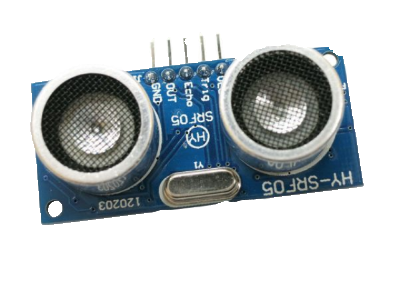
De sensor gebruikt zeer hoge geluidsfrequenties om signalen uit te zenden en meet de tijd die het kost voordat deze signalen worden teruggekaatst door objecten (de koekjes). Door de tijd te meten tussen het verzenden van het signaal en het ontvangen van de echo, kan de sensor de afstand tot het object berekenen, met een nauwkeurigheid van enkele milliseconden.
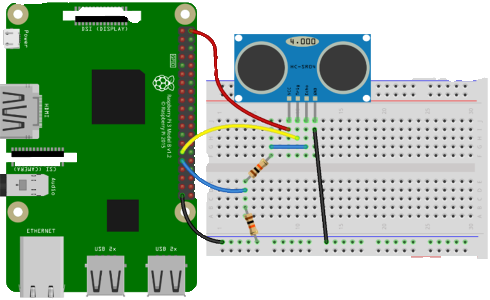
- Pi 5v naar sensor VCC
- Pi D5 naar sensor trig
- Pi D6 naar 10k resistor - andere kant naar GND
- Pi GND naar breadboard grond rail
- Sensor GND naar breadbroard grond rail
- import board
- adafruit_hcsr04
Om de sensors te defineren moet je de volgende code gebruiken:"XXX = adafruit_hcsr04.HCSR04(trigger_pin=board.DA, echo_pin=board.DB)" (A, B stellen een pinnummer voor)
Om de afstand op te halen moet je de volgende code gebruiken: "Y = XXX.distance"